


#downloads
洞察报告
下载我们关于 PID 整定的洞察报告。
#pid-tuning
什么是 PID 整定?
在工业工厂中,整定 PID 回路是一项耗时且困难的工作。要获得最佳效果,必须防止 PID 回路振荡或产生不期望的超调。然而,为每种具体情况找到理想的参数组合几乎是一门艺术——它需要经验。
整定 PID 回路的方法有很多:试错法、Ziegler-Nichols 法、Cohen-Coon 法,或借助 PID 整定软件进行基于模型的整定。如果你专注于理解 PID 整定过程,而不只是凭直觉行事,就能为工厂运营创造更多价值。在我们的 PID 整定指南中了解你需要知道的一切。
在许多行业中,PID 是最广泛使用的反馈控制器。找到合适的 P、I、D 参数才能实现最佳性能。
阅读内容:
- PID 整定的定义
- 如何基于过程行为与工程规格实现最优 PID 整定
- PID 整定的优势
#parameters
PID 整定参数
如果 PID 参数整定不当,控制回路可能出现不期望的振荡和/或超调。因此,选择正确的 PID 参数组合对实现最佳工厂绩效至关重要。
- 比例作用 (P) 的说明。
- 积分作用 (I) 的影响。
- 微分作用 (D) 的优势与风险。
#tuning-methods
PID 整定方法
PID 整定的概念或许简单,但其背后的 PID 控制数学却相当复杂。主要有三种路径,每种路径又包含多种整定方法,效果各不相同。
换个角度理解 PID 整定:
- 整定 PID 控制回路的三条路径
- 启发式 PID 整定
- 基于规则的 PID 整定
- 基于模型的 PID 整定
#tuning-example
PID 整定示例
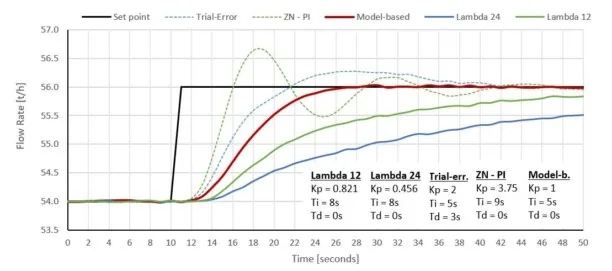
整定 PID 回路的最佳方式是什么?我们以一个常见示例为基础,深入解析启发式、基于规则与基于模型的 PID 整定的全部优势与局限。
其他方法:
- 启发式 PID 整定的实践
- 基于规则的 PID 整定的实践
- 基于模型的 PID 整定的实践
#tuning-software
PID 整定软件
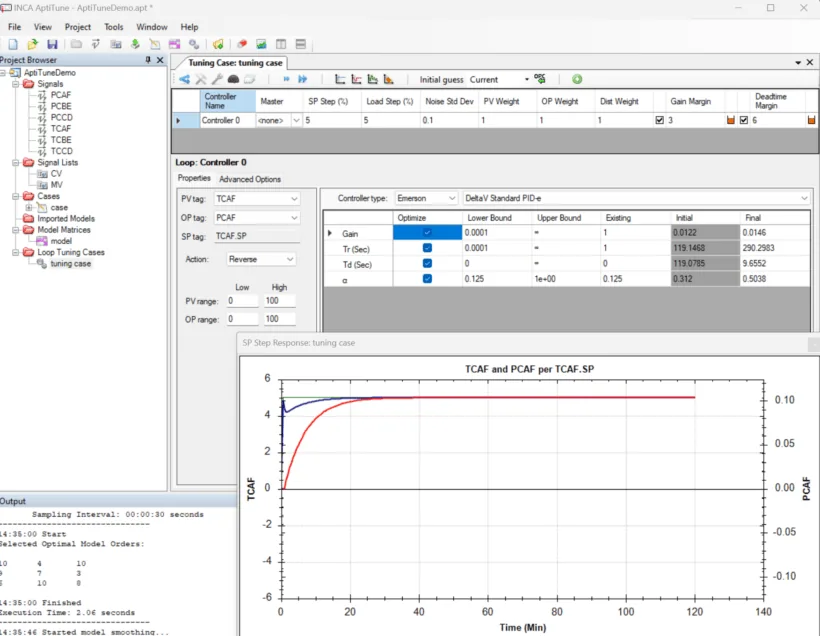
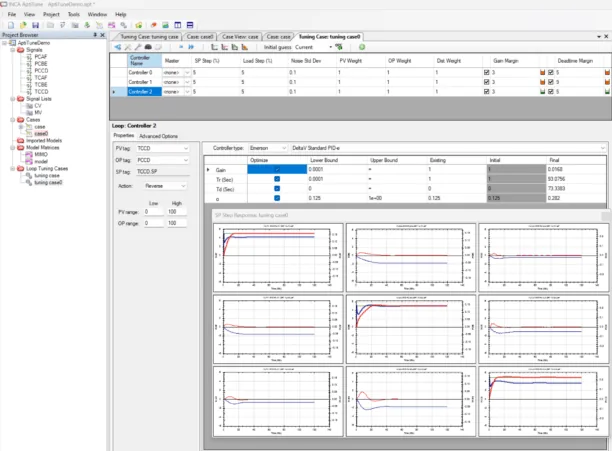
最终目标是第一次就把 PID 参数设置正确。没有 PID 整定软件,这几乎不可能实现。整定软件让你能够设定工程目标,从而获得完美的 PID 控制回路。
延伸阅读:
- 为什么基于模型的整定最适合 PID 整定
- PID 整定软件说明
- 使用 Orise Digital 的 APC Suite 整定软件的优势
联系我们
请填写下方表单,我们的团队会尽快与您联系。
资料已开始下载
留下邮箱,第一时间获取该主题的完整方案包与更新。

Orise 在线顾问
需要方案建议或行业案例参考吗?欢迎随时问我 👇
Orise 在线顾问
ORISE ONLINE ADVISOR